Explicație detaliată a liniilor de producție inteligente de producție
Liniile de producție automate sunt dezvoltate treptat pe baza liniilor de asamblare. Acestea sunt un sistem de producție care conectează un grup de mașini-unelte CNC și echipamente auxiliare în funcție de secvența procesului prin sistemul de transport al piesei de prelucrat și sistemul de control și completează automat tot sau parțial procesul de fabricație a produsului. În întreaga linie de producție automată, compoziția sa specifică include un total de 13 piese, incluzând în principal diverse site-uri funcționale, diferite module funcționale, senzori, supape solenoide și interfețe de import și export. Printre acestea, amplasamentele funcționale includ în principal stații de materiale, stații de prelucrare, stații de asamblare și manipulare și stații de sortare a produselor finite; Printre diverse module, există un total de 5 tipuri, și anume modul convertizor de frecvență, modul de putere, modul PLC și modul buton și modul de acționare a motorului. Pe baza integrării acestor piese, liniile de producție automatizate pot realiza nu numai încărcarea și descărcarea și procesarea, ci și asamblarea completă, sortarea și transportul conținutului aferent.
Ca produse cu o singură mașină, strungurile inteligente și centrele de strunjire pot satisface producția și fabricarea de piese generale mici și simple. Cu toate acestea, odată cu transformarea și modernizarea modurilor de producție industrială la automatizare și flexibilitate, operațiunile tradiționale ale liniei de asamblare nu mai pot îndeplini cerințele de producție existente de înaltă precizie, eficiență ridicată și flexibilitate ridicată. Prin urmare, s-au dezvoltat linii inteligente de producție de strunjire bazate pe roboți inteligenți, strunguri inteligente și centre de strunjire inteligente, aceasta va deveni principala direcție de dezvoltare a automatizării producției. Linia de producție inteligentă de strunjire implică echipamente precum controlul liniei de producție, inspecția calității, roboți de manipulare, mașini de prelucrare, linii de transport logistic, managementul producției și depozitarea produselor finite. Fiecare echipament este o componentă importantă a liniei de producție de strunjire inteligentă. Prin integrarea ulterioară a sistemului, mai multe linii inteligente de producție vor putea forma ateliere digitale și fabrici digitale, realizând automatizarea și inteligența întregii fabrici.
1 Aspectul general al liniilor de producție inteligente
Figura 1 prezintă o linie de producție de strunjire inteligentă tipică, care completează în principal procesarea automată mixtă și producția de piese de la produse brute la produse finite. Linia de producție de strunjire constă dintr-un sistem de control al liniei de producție, o unitate de detectare online, o unitate de robot industrial, o unitate de mașină de prelucrat, o unitate de depozitare a materiei prime, o unitate de depozitare a produsului finit și o unitate logistică auto RGV. Echipamentul de procesare adoptă mașina-uneltă inteligentă din seria CK produsă de Shaanxi Baoji Machine Tool Group Co., Ltd., care este echipată cu sistemul CNC inteligent Baoji B80.

Figura 1 Linie de producție de strunjire inteligentă [1]
1) Sistemul principal de control și unitatea de detectare
Figura 2 prezintă un sistem de control tipic proiectat de Shaanxi Baoji Machine Tool Group Co., Ltd., constând din terminale de interior și terminale la fața locului. Terminalul interior este echipat cu mai multe afișaje și baze de date, care sunt responsabile de recepția datelor mari de producție și producție transmise de la întregul atelier de producție. Afișajele sunt utilizate pentru a afișa diferite stări pe site-ul atelierului utilizatorului, inclusiv starea de funcționare a echipamentului, starea procesării pieselor, situația logistică, starea personalului și informații despre mediu, cum ar fi temperatura și umiditatea pe site-ul atelierului utilizatorului. Personalul de conducere poate accesa cu ușurință terminalul interior Vizual și clar, diferitele condiții de la fața locului. În atelierul de producție al utilizatorului, terminalele la fața locului sunt echipate pentru a controla funcționarea la fața locului a întregii linii de producție, pentru a finaliza colectarea, analiza, gestionarea locală și de la distanță a datelor de bază ale echipamentelor, vizualizarea dinamică a informațiilor și alte operațiuni. Terminalul la fața locului este echipat cu un afișaj, care poate vizualiza în mod clar și convenabil diferitele stări ale atelierului utilizatorului, inclusiv monitorizarea echipamentului, statisticile producției, statisticile defecțiunilor, distribuția echipamentelor, analiza alarmelor, baza de cunoștințe de proces etc. terminalul site-ului poate adăuga tablouri de bord de gestionare a producției, poate încărca și descărca programe de procesare, poate identifica personalul prin trecerea cardurilor și poate efectua statistici de progres și analiză a sarcinilor de producție. Poate colecta și transmite date la fața locului prin diferite metode de acces, cum ar fi prin cablu, Wi-Fi, 2G/3G/4G/5G etc. Datele mari de producție colectate pot fi transmise la baza de date SQLServer a terminalului interior al utilizatorului prin Internet , Interacțiunea datelor cu terminalele de interior prin calculatoare terminale.
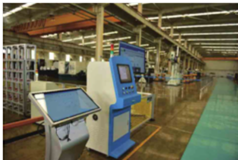
Figura 2 Sistemul de control general [2]
Figura 3 prezintă o unitate tipică de detectare online, constând din roboți industriali, efectori terminali și senzori multi-surse. După ce sistemul logistic transportă produsele finite la locația desemnată, robotul industrial mută întreaga unitate de detectare la stația de lucru desemnată și folosește o cameră vizuală pentru a face fotografii, a recunoaște și a localiza piesele de testat. Robotul industrial își ajustează din nou poziția pentru a alinia întreaga unitate de detectare cu piesa de testat.
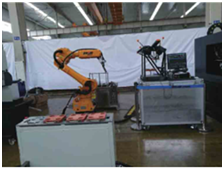
Figura 3 Unitate de detectare online
După ce recunoașterea și poziționarea sunt finalizate, efectorul final este responsabil pentru prinderea pieselor de testat. Piesele sunt transferate în poziția desemnată pe platforma de testare printr-un robot industrial. Indicatorii de precizie ai pieselor de testat, cum ar fi deschiderea, adâncimea, curbura, rugozitatea și planeitatea, sunt detectați online de senzori multi-surse preechipați pe platforma de testare. Algoritmii inteligenți pot fi, de asemenea, utilizați pentru a măsura și clasifica automat piesele, pentru a transfera diferite tipuri de componente către diferite linii logistice și pentru a finaliza operațiunile automate de clasificare a pieselor. Unitatea de detectare poate returna rezultatele detectării la sistemul de control principal prin Internet, iar operatorul poate vizualiza direct rezultatele detectării pieselor prin computerul terminal și afișarea sistemului de control principal interior sau la fața locului. Dacă îndeplinește cerințele de detectare, poate trece direct la următoarea operațiune a stației de lucru. Daca nu indeplineste cerintele, pe display va fi afisat un memento de neconformitate, iar operatorul va lua judecati si decizii in functie de gradul de neconformitate al pieselor. După ce detectarea este finalizată, efectorul final preia piesele detectate, iar robotul industrial transferă piesele detectate în sistemul logistic, care apoi le transportă la următoarea stație de lucru pentru procesare.
2) Roboți industriali și unități de mașini de strunjire
Modulul de procesare proiectat și fabricat de Shaanxi Baoji Machine Tool Group Co., Ltd. este prezentat în Figura 4, care constă din două părți: roboți industriali și mașini de strunjire. Printre aceștia, roboții industriali sunt responsabili de mișcarea și apucarea pieselor de prelucrat, iar mașinile de strunjire sunt mașini inteligente care pot asigura o precizie ridicată și eficiență de prelucrare.
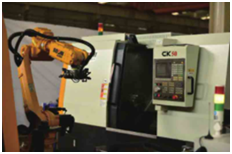
Figura 4 Modulul de procesare
După ce sistemul de distribuție logistică transportă piesele brute sau semifabricate la stația de lucru desemnată, robotul industrial apucă piesele brute sau semifabricate și le plasează în mașina de strunjire inteligentă pentru a ajuta mașina să finalizeze lucrările de prindere a pieselor. fi prelucrate. Pentru mașinile de strunjire cu două stații, după ce un strung inteligent termină munca de strunjire, robotul industrial transferă piesele semifabricate într-un alt strung inteligent pentru a finaliza procesarea următoarei stații. După ce toate lucrările de procesare sunt finalizate, robotul industrial va apuca și va transfera piesele finite în sistemul logistic, care va transfera apoi piesele la următoarea stație de lucru.
Mașina de strunjire este echipată cu funcție inteligentă de protecție a sănătății, funcție de compensare termică a temperaturii, funcție inteligentă de detectare a ruperii sculei, funcție inteligentă de optimizare a parametrilor procesului, funcție de diagnosticare expertă, analiză dinamică a echilibrului axului și funcție inteligentă de gestionare a sănătății, funcție de evitare activă a vibrațiilor axului și inteligentă. funcția cloud majordom [3]. Funcția principală a mașinilor-unelte inteligente este de a coopera cu roboții industriali pentru a finaliza diferite etape ale sarcinilor de procesare și producție, asigurând în același timp eficiența și acuratețea prelucrării și producției pieselor. Utilizatorii pot înlocui mașinile-unelte inteligente cu diferite grade de mașini-unelte în funcție de nevoile atelierului de producție, cum ar fi mașini de strunjire de mare viteză, mașini de strunjire de precizie și centre de prelucrare. De asemenea, pot adăuga sau reduce funcțiile inteligente corespunzătoare în funcție de propriile nevoi, pentru a forma cea mai potrivită linie de producție de strunjire pentru nevoile de producție ale întreprinderii.
3) Logistica si unitate de depozitare a produselor finite
Figura 5 prezintă o unitate logistică tipică proiectată și produsă de Shaanxi Baoji Machine Tool Group Co., Ltd. Este alcătuită din roboți industriali, efectori terminali, cărucioare RGV, dispozitive de transport piese și căi de mers, realizând în principal transferul și transportul mașinii-unelte. piese prelucrate. În atelierul utilizatorului, liniile de producție inteligente pot fi echipate cu linii de producție logistică simple sau multiple, în funcție de nevoile sarcinilor de producție. Liniile de producție inteligente de strunjire cu mai puține mașini-unelte sau sarcini de procesare mai simple pot adopta un mod de eficientizare a unui singur obiect pentru a finaliza operațiuni precum încărcarea, transferul și descărcarea; În situațiile în care există multe sarcini de mașini-unelte sau sarcini complexe de prelucrare, pentru a evita complexitatea și conflictul sarcinilor sistemului logistic, pot fi echipate două sau mai multe linii logistice. O linie este folosită pentru încărcarea pieselor brute sau semifabricate, o linie este utilizată pentru transportul procesului intermediar, iar cealaltă linie este utilizată pentru tăierea pieselor finite. Pentru liniile de producție de strunjire inteligente cu scenarii de procesare relativ simple, roboții industriali pot fi fixați și pot finaliza prinderea și recuperarea pieselor; Pentru liniile de producție de strunjire inteligente mai complexe, roboții mobili pot fi echipați separat pentru a distribui, prinde și elibera piesele pe pista de mers. Transferul pieselor între diferite posturi de lucru este finalizat de o mașină RGV. Prin programarea automată, mașina RGV poate ajunge cu precizie la poziția predeterminată într-un timp specificat, asigurându-se că roboții industriali pot recunoaște și prinde ușor piesele. Mașina RGV este echipată cu dispozitive de transport de piese, iar atelierul utilizatorului poate echipa diferite dispozitive în funcție de dimensiunea și dimensiunea pieselor prelucrate. După ce dispozitivul este umplut cu suficiente piese brute sau finite la fiecare poziție, mașina RGV rulează pentru a finaliza lucrările corespunzătoare de încărcare, transport și descărcare.
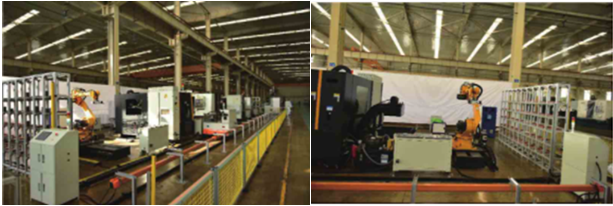
Figura 5 Unitatea de logistică Figura 6 Unitatea de depozitare a produsului finit
Figura 6 prezintă o unitate tipică de depozitare a produsului finit proiectată și produsă de Shaanxi Baoji Machine Tool Group Co., Ltd., constând dintr-un dulap de depozitare, roboți industriali, efectori terminali și piste de mers. După procesarea pieselor, piesele finite sunt transportate în zona de tăiere cu mașina RGV, iar robotul industrial se deplasează în zona de tăiere. Efectorul final prinde piesele finite pe baza numerelor lor, iar apoi robotul industrial transferă piesele finite în locația desemnată din dulapul de depozitare. Efectorul final necesită o proiectare specială de către fiecare unitate de utilizator pe baza formei și dimensiunii pieselor prelucrate pentru a îndeplini munca de prindere a diferitelor părți. Dulapul de depozitare este compus din dulapuri mici independente de aceeași dimensiune, care pot fi asamblate și demontate rapid între fiecare dulap. Pentru roboții industriali fiși, atelierul utilizatorului ar trebui să ajusteze lungimea și înălțimea dulapului de depozitare proiectat în funcție de înălțimea maximă de lucru și raza de acțiune a robotului industrial. Roboții industriali echipați cu piste de mers pot fi proiectați pentru dulapuri de depozitare a produselor finite mai lungi. Roboții își pot crește acoperirea de lucru mergând pe piste, care pot fi setate drepte sau circulare în funcție de nevoi. Pentru atelierele utilizatorilor cu mai multe dulapuri de depozitare sau dulapuri de depozitare a produselor finite cu diferite clasificări ale pieselor, unitățile utilizatorilor pot, de asemenea, ajusta lungimea și forma pistei de mers. De exemplu, o pistă circulară poate face ca un robot să corespundă mai multor dulapuri de depozitare a produselor finite, realizând mai multe servicii pentru un robot și îmbunătățind utilizarea robotului. Când există un număr mare de dulapuri de depozitare logistică finite, lungimea pistei de mers trebuie mărită sau doi sau mai mulți roboți industriali ar trebui să fie echipați pentru a asigura eficiența logisticii. Trebuie remarcat faptul că proiectarea lungimii pistei de mers trebuie să ia în considerare timpul de mers al robotului și nu trebuie proiectată prea mult. Dacă timpul de mers al robotului este prea lung, poate duce la o eficiență scăzută a distribuției logistice, determinând acumularea pieselor finite în zona de tăiere, ducând la accidente precum coliziunile pieselor, ceea ce crește riscurile de producție și reduce eficiența muncii.
2 Ierarhia de control a controlorilor mașinilor-unelte
Combinația dintre inteligența artificială și tehnologia computerelor a promovat foarte mult nivelul de inteligență al sistemelor CNC, reflectat în principal în diferite aspecte ale sistemelor CNC:
(1) Aplicarea inteligentă a controlului anticipat, a identificării online și a auto-ajustării parametrilor de control pentru a îmbunătăți performanța de conducere;
(2) Utilizarea tehnologiei de control adaptiv pentru a obține eficiența și calitatea procesării inteligente;
(3) Aplicarea de tehnologii inteligente, cum ar fi sisteme expert, pentru a realiza diagnosticarea inteligentă a defecțiunilor, monitorizarea inteligentă și alte aspecte ale controlului procesului de prelucrare.
În timpul procesului de fabricație, nivelul de control al controlerului mașinii-unelte poate fi împărțit în trei niveluri, așa cum se arată în Figura 7, inclusiv nivelul de control al motorului, nivelul de control al procesului și nivelul de control de supraveghere. Printre acestea, nivelul de control al motorului poate realiza monitorizarea poziției și vitezei mașinii-unelte prin echipamente de detectare a mașinii, cum ar fi grătare și encodere de impulsuri; Ierarhia de control al procesului include în principal monitorizarea forței de tăiere, căldura de tăiere, uzura sculei etc. în timpul procesului de prelucrare și ajustarea parametrilor procesului de prelucrare; Ierarhia de supraveghere și control ia acuratețea dimensională, rugozitatea suprafeței și alți parametri ai produsului prelucrat ca obiective de control pentru a îmbunătăți calitatea prelucrării produsului.
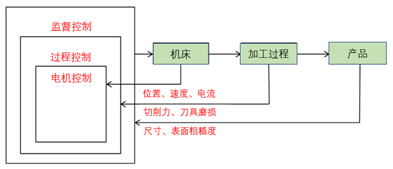
Figura 7 Ierarhia de control a controlerului mașinii-unelte
1) Tendințele de dezvoltare a controlului procesării inteligente în străinătate
(1) Cercetări privind strategia de control inteligent: în domeniul prelucrării de control al rețelelor neuronale, experții au propus un algoritm de căutare a roiului de pești condus de un roi de particule pentru a optimiza parametrii de prelucrare ai mașinilor-unelte CNC. Se propune o metodă hibridă bazată pe rețele neuronale și algoritmi genetici pentru a reduce complexitatea de calcul și consumul de timp al rețelelor neuronale, ceea ce necesită iterare și convergență a procesului datorită influenței complexității rețelei. Experimentele de simulare sunt efectuate cu privire la recunoașterea caracteristicilor în prelucrarea plană pentru a demonstra fezabilitatea acesteia. Cineva a propus un model bazat pe algoritm genetic adecvat pentru rezolvarea predicției forței de tăiere mici, care poate realiza predicția forței de tăiere și optimizarea parametrilor de tăiere.
(2) Aplicarea monitorizării procesului de prelucrare: Monitorizați și monitorizați fenomenele anormale în timpul procesului de prelucrare și apoi luați măsuri pentru a opri procesul de prelucrare și pentru a ajusta parametrii procesului de prelucrare (cum ar fi viteza axului) pentru a evita deteriorarea mașinii-unelte. Fenomene anormale în timpul procesului de prelucrare pot apărea treptat, cum ar fi uzura sculei; De asemenea, poate apărea brusc, cum ar fi deteriorarea sculei; Sau poate fi prevenit, cum ar fi vibrațiile sau vibrațiile.
2) Tendința de dezvoltare internă a controlului de prelucrare inteligentă
Sub control inteligent, sistemele de automatizare pot depana în mod proactiv defecțiunile, deoarece pot conecta eficient toate mașinile prin limbajul computerului în timpul procesului de aplicare și pot genera un sistem de procesare conectat. În funcție de diferiții senzori, metode de control și obiective de control utilizate, cercetările privind monitorizarea procesului de prelucrare se concentrează în principal pe următoarele aspecte:
(1) Prin studierea uzurii sculei, realizați monitorizarea stării de prelucrare;
(2) Prin studierea forței de așchiere obținute indirect prin instrumente de măsurare a forței sau curenții motorului, starea procesului de prelucrare poate fi îmbunătățită;
(3) Cercetări privind optimizarea parametrilor offline în domeniul CAM;
(4) Cercetare prin simulare a algoritmilor de control al prelucrării inteligente etc.
3 Mașini-unelte CNC Platformă de servicii de management al ciclului de viață complet
Fabricarea inteligentă este o abordare de producție bazată pe informații care vizează întregul ciclu de viață al produsului, realizând condiții de percepție omniprezente. Datele și informațiile sunt „sângele” care curge în producția inteligentă. Digitalizarea transformă datele în informații, creând valoare utilă prin luarea deciziilor în rețea și inteligentă. Prin urmare, fabricarea inteligentă a produselor este condusă de date. Întregul ciclu de viață al produsului este împărțit în patru etape.
(1) Etapa de producție a componentelor: date procesului de achiziție, date procesului de producție, înregistrări de testare și depozitare;
(2) Sprijinirea etapei de depozitare a produselor: susținerea înregistrărilor de inspecție a depozitării produselor, susținerea informațiilor despre comenzile de achiziție a produselor;
(3) Etapa de depanare a mașinilor-unelte: date despre procesul de fabricație a mașinilor-unelte, date de testare și reglare a fabricii de mașini-unelte, înregistrările fabricii de mașini-unelte;
(4) Etapa de predare a mașinii-unelte: pornirea utilizatorului, înregistrarea datelor de reglare a mașinii, întreținerea automată, repararea unei chei, înregistrările de întreținere a utilizatorului și datele procesului de utilizare a utilizatorului.
Platforma de servicii de management al ciclului de viață complet al mașinilor-unelte CNC aplică tehnologii cheie, cum ar fi Internetul lucrurilor, servicii cloud și date mari pentru a colecta datele ciclului de viață complet al mașinilor-unelte CNC de la proiectare, procesare, depanare a mașinilor-unelte și predarea și utilizarea utilizatorului. . Acesta stabilește o bază de date de arhivă a mașinilor-unelte, efectuează trasabilitatea informațiilor despre ciclul de viață complet și oferă utilizatorilor monitorizarea de la distanță a echipamentelor, managementul statisticilor de producție, operarea echipamentelor și servicii de întreținere. Figura 8 prezintă arhitectura tehnologică BOCHICLOUD a Shaanxi Baoji Machine Tool Group Co., Ltd. Principalul punct culminant al Baoji Cloud este funcțiile sale de operare și întreținere:
(1) Baza de cunoștințe privind cazurile de defecțiuni: oferirea utilizatorilor de soluții pentru erori;
(2) Repararea defecțiunilor: repararea online a defecțiunilor echipamentelor, expedierea la timp a comenzilor de reparații și urmărirea rapidă de către ingineri;
(3) Întreținere regulată: urmăriți modificările de performanță ale echipamentului de-a lungul ciclului său de viață și furnizați planuri de întreținere personalizate;
(4) Întreținere predictivă: anticipați potențialele riscuri de defecțiune a echipamentelor și furnizați piese de schimb în timp util.
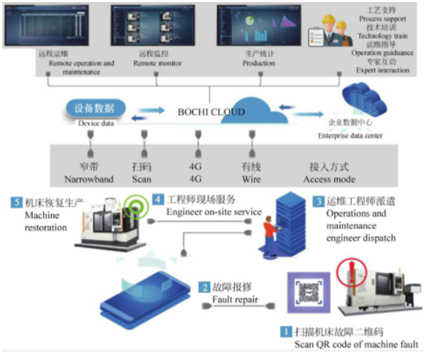
Figura 8 Arhitectura tehnică BOCHICLUD [4]
4 Integrarea sistemelor de linii de producție digitale
Odată cu dezvoltarea rapidă a tehnologiei sistemului de control integrat, liniile de producție automatizate se îndreaptă către niveluri mai înalte de automatizare și integrare. Controlul integrat al liniilor de producție este conectarea în rețea a dispozitivelor inteligente care trebuie conectate printr-o anumită rețea, făcându-le un întreg, integrând și interacționând informațiile interne pentru atingerea obiectivelor de control. Există două tipuri de control integrat pentru liniile de producție: integrarea echipamentelor și integrarea informațiilor. Integrarea dispozitivelor este integrarea diferitelor dispozitive cu funcții de control independente într-un întreg organic printr-o rețea. Acest întreg este un sistem de control integrat care este atât independent, cât și înrudit și poate fi configurat în funcție de diferitele nevoi de producție. Integrarea informațiilor este aplicarea conceptelor de proiectare modulară funcțională pentru a realiza alocarea dinamică a resurselor, monitorizarea dispozitivului, colectarea și procesarea datelor, controlul calității și alte funcții, formând module funcționale de bază, inclusiv control independent și alte funcții de procesare. Fiecare modul funcțional realizează interconectare standardizată, iar moduri de control specifice și strategii de programare sunt utilizate pentru a construi unități funcționale pentru a atinge obiectivele așteptate, realizând astfel un control integrat.
Întreprinderile tradiționale de automatizare se concentrează pe implementarea automatizării la nivel de echipamente, dar nu sunt familiarizate cu sistemele de nivel superior, cum ar fi SCADAMES/ERP, ceea ce duce la neglijarea achiziției digitale a informațiilor despre linia de producție și a fluxului orizontal și vertical al informațiilor de producție. MES/ERP și alte întreprinderi de sisteme software se concentrează pe analiza datelor și controlul implementării la nivelul superior al sistemului. Este dificil să implici dispozitive hardware și metode de control cu diferite modele de dispozitive de execuție și controlere la nivel inferior, ceea ce afectează fluxul vertical de informații. Prin măsurarea digitală, se poate obține achiziția și circulația digitală a informațiilor de producție (parametri cheie), ceea ce poate sparge barierele dintre sistemul superior și linia de producție inferioară, eliberează productivitatea existentă de înaltă calitate și poate accelera procesul de dezvoltare a Chinei. industria prelucrătoare. Prin integrarea tehnologiilor de proiectare, fabricare și gestionare a sculelor, construirea unei linii de producție digitală pentru scule și obținerea unui flux fluid de date în toate etapele procesului de dezvoltare a sculelor, rolul tehnologiei digitale în procesul de dezvoltare a sculelor poate fi utilizat pe deplin, îmbunătățind astfel precizia și eficiența producției de scule, scurtarea ciclurilor de dezvoltare și reducerea costurilor de dezvoltare.
Controlul integrat al liniilor de producție este un întreg organic care combină tehnologiile de comunicare, computere și automatizare. Pentru a coordona activitatea diferitelor echipamente și subsisteme din linia de producție, sistemul adoptă PLC și modulul său de I/O la distanță distribuit pentru a realiza un management centralizat și un control descentralizat al unităților de producție; În același timp, PLC primește management de la sistemul MES superior, inclusiv verificarea informațiilor operatorului, controlul produsului, managementul materialelor și alte informații. Structura sistemului de control al liniei de producție este prezentată în Figura 9, iar conținutul comunicației include identificarea operatorului, starea corpului liniei de producție, informații despre robot, informații despre prelucrarea piesei de prelucrat, starea de lucru a mașinii-unelte și diverse informații despre erori.
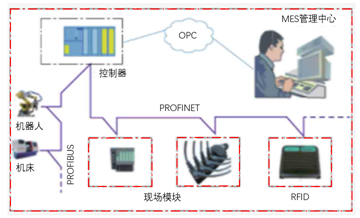
Figura 9 Schema schematică a structurii sistemului de control al liniei de producție
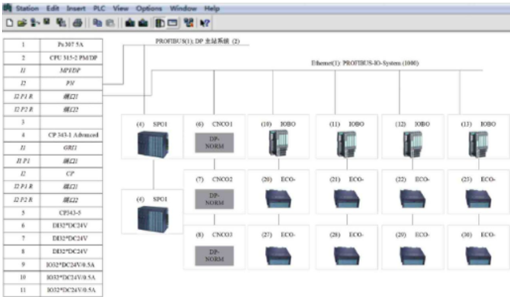
Configurația hardware a sistemului de control este prezentată în Figura 10, care utilizează o rețea PROFINET pentru a comunica cu dispozitivele IO de câmp subiacente. Dispozitivele IO includ module cu funcționalitate Ethernet, cum ar fi modulul de câmp IM151-3PN, modulul de intrare/ieșire ET200ecoPN, modulul de comunicație RF180C etc. Pentru a partaja date cu alte sisteme PLC din atelier, sistemul de control este, de asemenea, echipat cu un cuplaj PN/PN de calitate industrială. Prin această punte, se poate realiza schimbul de informații între linia automată de producție și alte sisteme PLC din atelier. În același timp, pentru a asigura fiabilitatea producției, între controlerele fiecărei unități sunt utilizate conexiuni de rețea cu inel de fibră optică. Odată ce sistemul MES eșuează, sistemul de control poate funcționa normal fără sistemul MES.